
ЗАДАЧИ И МЕТОДЫ АВТОМАТИЗИРОВАННОГО УПРАВЛЕНИЯ ТЕХНОЛОГИЧЕСКИМИ ПРОЦЕССАМИ
ИЕРАРХИЯ УПРАВЛЕНИЯ И ДЕКОМПОЗИЦИЯ ЗАДАЧ УПРАВЛЕНИЯ В АСУ
В том случае, когда АСУ осуществляет независимое управление отдельными объектами, взаимосвязь отдельных подсистем, из которых она состоит, может заключаться только в распределении машинного времени между соответствующими программами. Но когда АСУ выполняет ряд функций управления объектами, которые связаны между собой материальными потоками, энергетическими и другими ресурсами, подсистемы АСУ оказываются функционально взаимосвязанными.
В АСУТП взаимосвязь подсистем может распространятся только на два уровня иерархии управления: на верхнем решается задача статической оптимизации технологических режимов, а на нижнем - задачи стабилизации выходных переменных [1].
Такая декомпозиция задач управления технологическими процессами следует из того, что технологические переменные являются случайными функциями времени, и задачи оптимизации заключаются в установлении экстремального значения целевой функции при вероятностных ограничениях выходных переменных, характеризующих качество продукции или полуфабриката. Такую постановку задачи можно сформулировать как
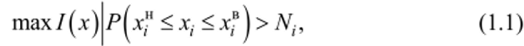
где /(л-) - технико-экономический показатель процесса; х - вектор технологических переменных; - заданная вероятность непревышения технологических норм х” и jtB.
Практическую роль при оценке эффективности играют средние значения целевой функции, т. е. /(*). При этом, если распределение вероятностей технологических переменных подчиняется нормальному закону, то ограничения средних значений этих переменных зависят от величины их среднеквадратических отклонений а, и задачу оптимизации (1.1) можно представить в виде:
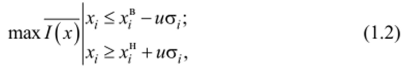
где и - аргумент интегральной функции Лапласа, значение которого можно определить по заданной вероятности N, по таблице интегральной функции Лапласа.
Задача (1.2) является задачей статической оптимизации и решается с помощью методов математического программирования.
Однако в ограничения задачи входит показатель стабилизации технологических переменных а,, следовательно, решение задачи статической оптимизации зависит от динамических систем стабилизации технологических переменных. В одномерном случае, если целевая функция /(jc) является монотонной, оптимальному решению задачи (1.2) соответствует условие mind,2. Для многомерного случая, при некоторых допущениях, этому условию соответствует
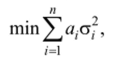
где а, - весовые коэффициенты.
Минимизация дисперсии отдельных переменных или их суммы осуществляется системами нижнего уровня иерархии управления, которые стабилизируют технологические переменные относительно оптимальных средних значений, задаваемых на верхнем уровне.
Взаимосвязь подсистем управления в АСУТП изображена на рис. 1.1.
В интегрированной АСУ проблема взаимосвязи подсистем сложнее. Стремление подчинить все подсистемы общей цели оптимизации работы предприятия вынуждает рассматривать декомпозицию задачи управления предприятием не только по уровням иерархии, но также по цехам или участкам производства. Можно выделить четыре уровня иерархии (рис. 1.2) [1].
На четвертом - верхнем - уровне должна решаться задача оптимального объемного планирования в масштабе предприятия, например, определение оптимального ассортимента продукции. Критерием оптимизации может служить максимум качества, минимум себестоимости продукции, максимум прибыли предприятия и т. п.
Задача заключается в определении вектора выпуска продукции по видам и сортам х, отвечающего условию максимума целевой функции:

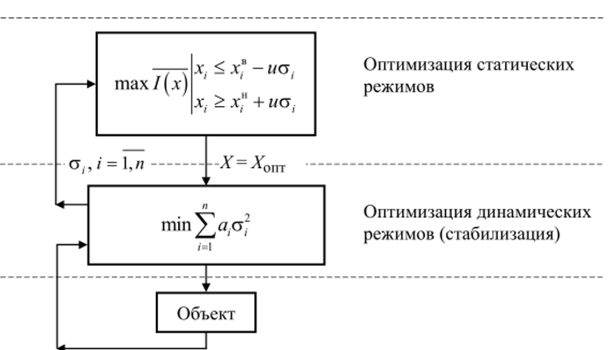
Рис. 1.1. Иерархия управления в АСУ ТП

Рис. 1.2. Иерархия управления в интегрированной АСУ
Объемный план составляется на длительный период времени, например на год, на основе небольшого объема информации о ресурсах, составляющих ограничения задачи (1.3). Среди этих ограничений - внешние ресурсы, которые могут рассматриваться как детерминированные, а также внутренние, которые можно определить на основе анализа прошлых периодов работы предприятия. Последние составляют вероятностные ограничения задачи объемного планирования.
Например, ограничение ресурса выпуска некоторого полупродукта можно записать в виде:
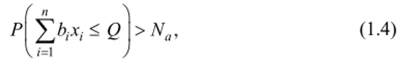
где bj - содержание полупродукта (полуфабриката) в продукции /-го вида и сорта; О - ресурс полуфабриката; Na - заданная вероятность.
Для нормального закона распределения вероятность того, что ресурс будет выше некоторого гарантированного предела, можно выразить с помощью функции Лапласа и при этом условие (1.4) записать в виде
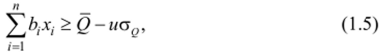
где Q и gq - соответственно среднее значение и дисперсия выпуска
полупродукта; и - аргумент функции Лапласа.
Таким образом, управление на верхней ступени зависит от статических характеристик переменной, фигурирующей в управлении технологическими процессами, т. е. на нижних ступенях иерархии. Точно так же на стадии объемного планирования можно рассмотреть целый ряд других внутренних ресурсов. Равным образом объемное планирование как верхняя ступень иерархии управления предприятием, в свою очередь, зависит от более высоких ступеней управления, решаемых в ОАСУ.
Более низкой (третьей) ступенью иерархии управления предприятием является текущее планирование. Здесь в рамках утвержденного объемного плана намечаются планы на более короткие периоды, например на декаду. Естественно, что на этой ступени необходима более детальная информация об имеющихся ресурсах. При этом резко возрастает размерность задачи оптимизации, и она не может быть решена без декомпозиции по цехам или участкам производства.
Рассмотрим принцип декомпозиции задачи управления предприятием, состоящим из ряда последовательных цехов. Для определенности примем в качестве целевой функции прибыль предприятия. В этом случае критерий управления можно представить в следующем виде:
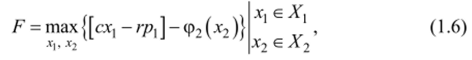
где a'j - вектор-столбец количества выпускаемой предприятием продукции различных видов и сортов; с - вектор-строка цен на продукцию; /?! - вектор-столбец поставляемых извне ресурсов, которые расходуются в последнем по ходу производства цехе; г - вектор-строка цен на эти ресурсы; ф2(а2) - затраты, имеющие место в других цехах; х2 - вектор управления в этих цехах.
Среди ограничений вектора управления последним цехом выделим для простоты одно

где b - вектор-строка содержания в продукте одного из полупродуктов, поставляемых предыдущим цехом; z - выпуск этого полупродукта за период планирования.
Естественно, что выпуск полупродукта зависит от управления в предыдущих цехах, т. е.

Выделим из (1.6) задачу максимизации прибыли за счет управления в последнем по ходу производства цехе:

Очевидно, что решение задачи линейного программирования (1.9) зависит от ее ограничений, в частности (1.7).
Иными словами, оптимальное значение
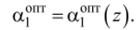
Линеаризуем а™11^) в окрестности некоторой точки z = za :
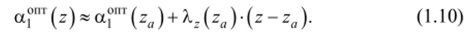
Это выражение соответствует первым двум членам разложения в ряд Тейлора.
даопт
Величина X. =—*— называется объективно обусловленной
dz
2=2а
оценкой полуфабриката и характеризует чувствительность а°пт к изменениям внутреннего ресурса z.
Воспользовавшись Х2, сформулируем задачу управления цехом, производящим данный полуфабрикат. Учитывая (1.10), общую задачу управления предприятием (1.6) можно представить в виде

Отсюда задача управления цехом, производящим полуфабрикат, выражается в виде
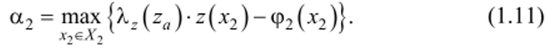
Аналогичным образом можно найти объективно обусловленную оценку того или иного внутреннего ресурса, входящего в ограничения задачи (1.11), и сформулировать, в свою очередь, задачу оптимизации предыдущего цеха.
Таким образом, на третьей ступени иерархии управления (рис. 1.2) для каждого цеха определяется целевая функция оптимизации технологических процессов и параметры этой функции.
На втором и первом уровнях иерархии в АСУ предприятия стоят рассмотренные ранее подсистемы статической оптимизации и стабилизации технологических процессов.
Автор: Андык Владимир
